

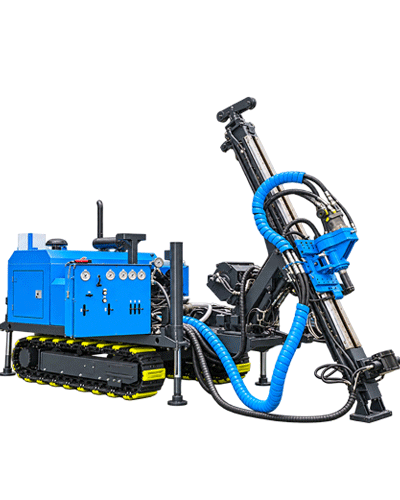
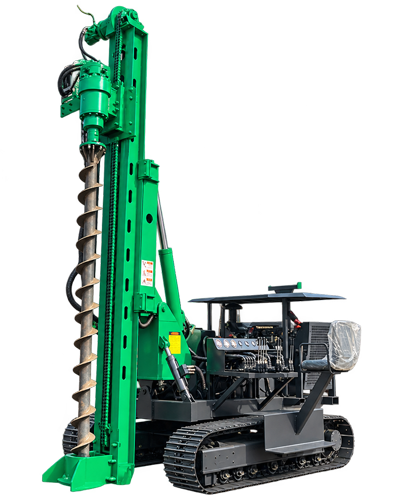
Berapa banyak tiang yang dapat dipancang dalam satu shift di area PLTS jarang hanya bergantung pada seberapa cepat pengeboran dilakukan. Posisi tiang tersusun menurut aturan array. Di antara setiap titik tiang, gerakan yang harus dilakukan peralatan meliputi pengarahan, penyelarasan, penyesuaian sikap, pengeboran, dan perpindahan—sebagian besar di antaranya tidak berkaitan dengan pengeboran itu sendiri. Dengan menghitung gerakan-gerakan ini, barulah dapat dinilai di mana perbedaan ritme aktual sebuah peralatan pada posisi tiang yang rapat. Artikel ini mengacu pada parameter yang dipublikasikan PV390R di situs ini dan membagi gerakan seluruh mesin dalam penancapan tiang kontinu menjadi beberapa segmen.
Konsumsi waktu penancapan tiang kontinu terutama terjadi di antara titik tiang, bukan di dalam lubang
Posisi tiang pada PLTS terpusat di darat biasanya disusun dalam baris dan kolom dengan jarak tetap. Jumlah posisi tiang dalam satu bidang konstruksi besar, kedalaman satu lubang 0–6 m, dan diameter lubang sesuai desain pondasi dalam kisaran 80–600 mm. Waktu pengeboran satu lubang itu sendiri relatif terbatas. Namun, setiap kali menyelesaikan satu titik tiang, peralatan harus menangani di arah mana tiang berikutnya berada, apakah carriage perlu mengubah sudut, dan apakah chassis perlu maju. Semakin rapat posisi tiang dan semakin kecil jarak antar baris, semakin tinggi proporsi gerakan non-pengeboran ini dalam satu shift.
Jika setiap titik tiang bergantung pada chassis yang harus bergerak ulang untuk menyelaraskan lubang, maka berjalan, meratakan, dan menyesuaikan sikap lagi akan terjadi berulang kali. Gagasan untuk mengurangi gerakan bukanlah membuat peralatan berjalan lebih cepat, melainkan membuat satu posisi berhenti dapat mencakup lebih banyak titik tiang dalam berbagai arah.
Penyesuaian arah: rotasi 360° menggantikan putaran balik seluruh mesin
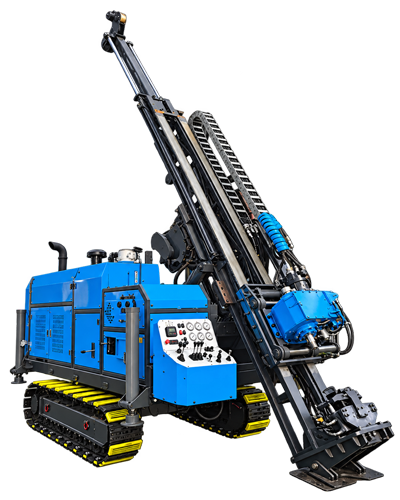
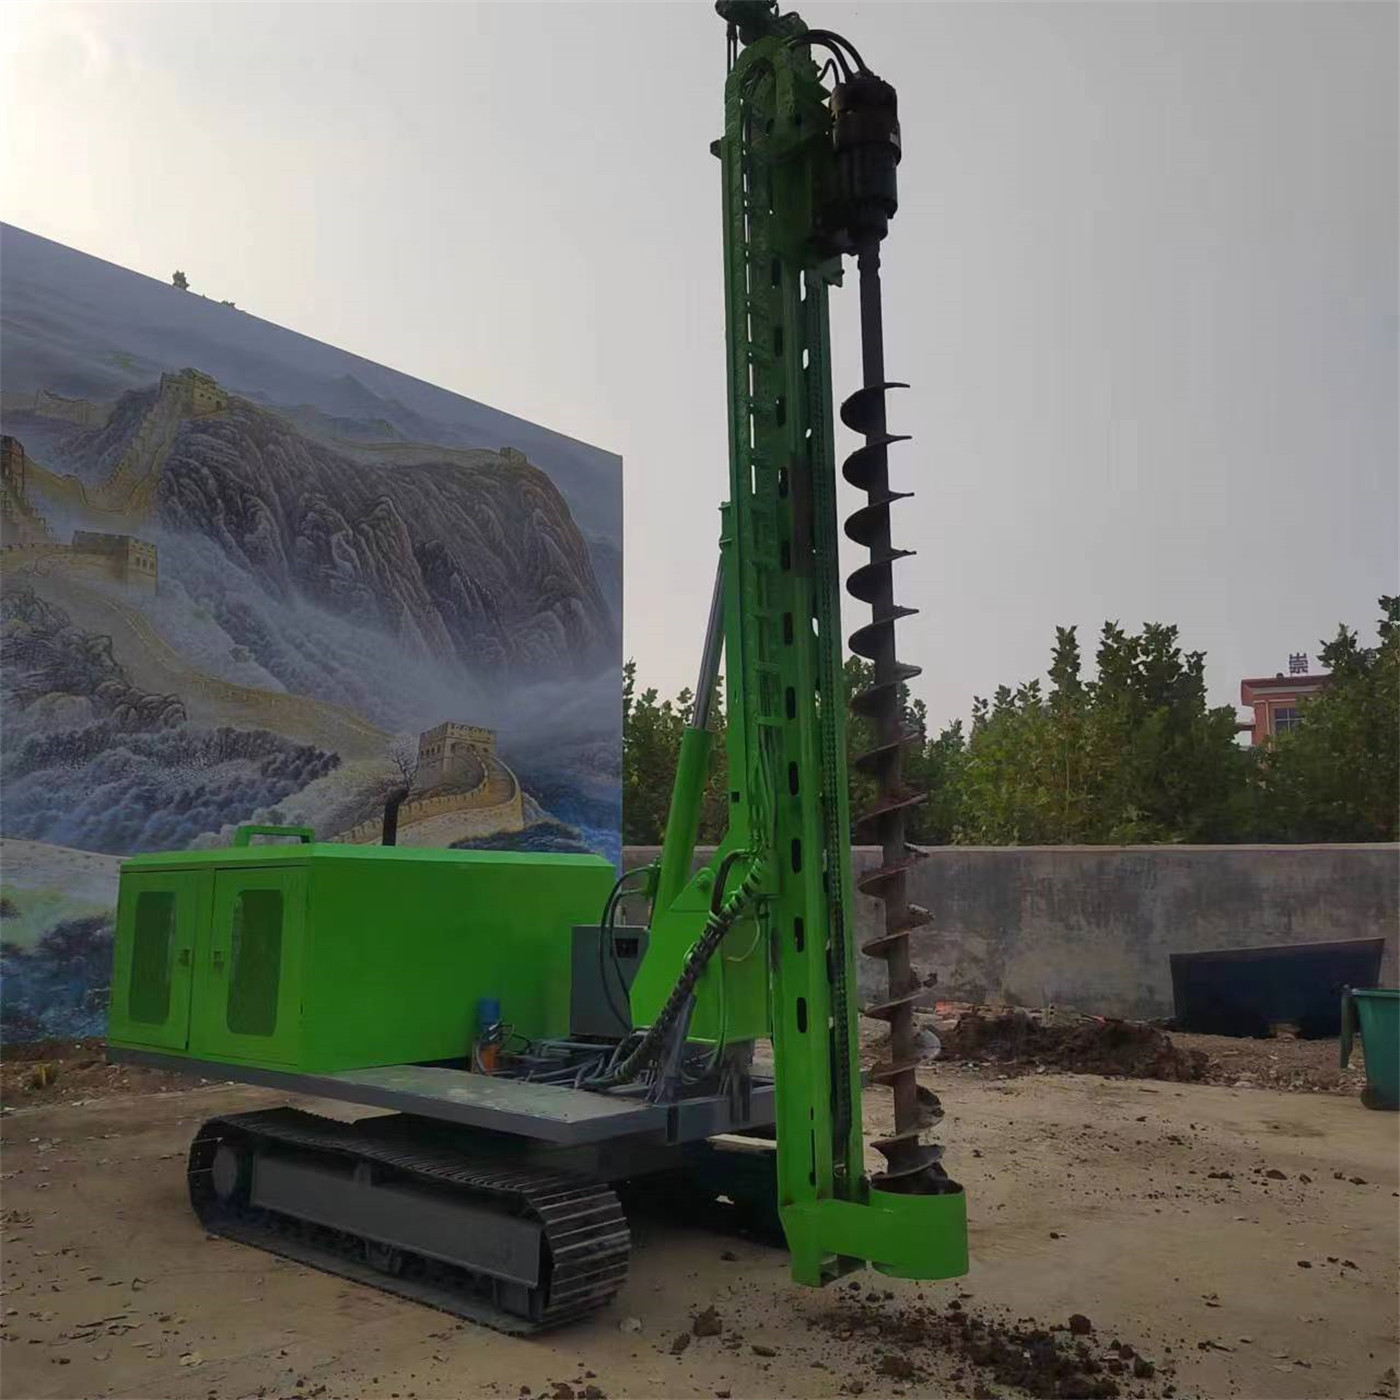
Mekanisme kerja bagian atas PV390R dapat berputar 360° mengelilingi chassis. Untuk penancapan tiang kontinu, fungsi segmen ini adalah: setelah chassis berhenti dengan stabil, arah pengeboran dapat diarahkan ulang dalam rentang yang cukup besar, tanpa harus memutar seluruh mesin ke arah baru melalui berjalan dan putaran balik.
- Ketika satu posisi berhenti perlu menangani beberapa titik tiang dengan arah berbeda, rotasi menangani perpindahan arah;
- Ketika bidang konstruksi sempit dan ruang untuk putaran balik seluruh mesin tidak cukup, rotasi mengurangi perpindahan besar;
- Ketika posisi tiang rapat, rotasi bekerja sama dengan lengan ayun dan teleskopik berikutnya untuk menyelaraskan lubang.
Yang perlu dibedakan: rotasi 360° mengurangi penyesuaian arah seluruh mesin, bukan berarti chassis tidak perlu bergerak. Ketika jarak tiang melebihi rentang kompensasi, perpindahan tetap terjadi.
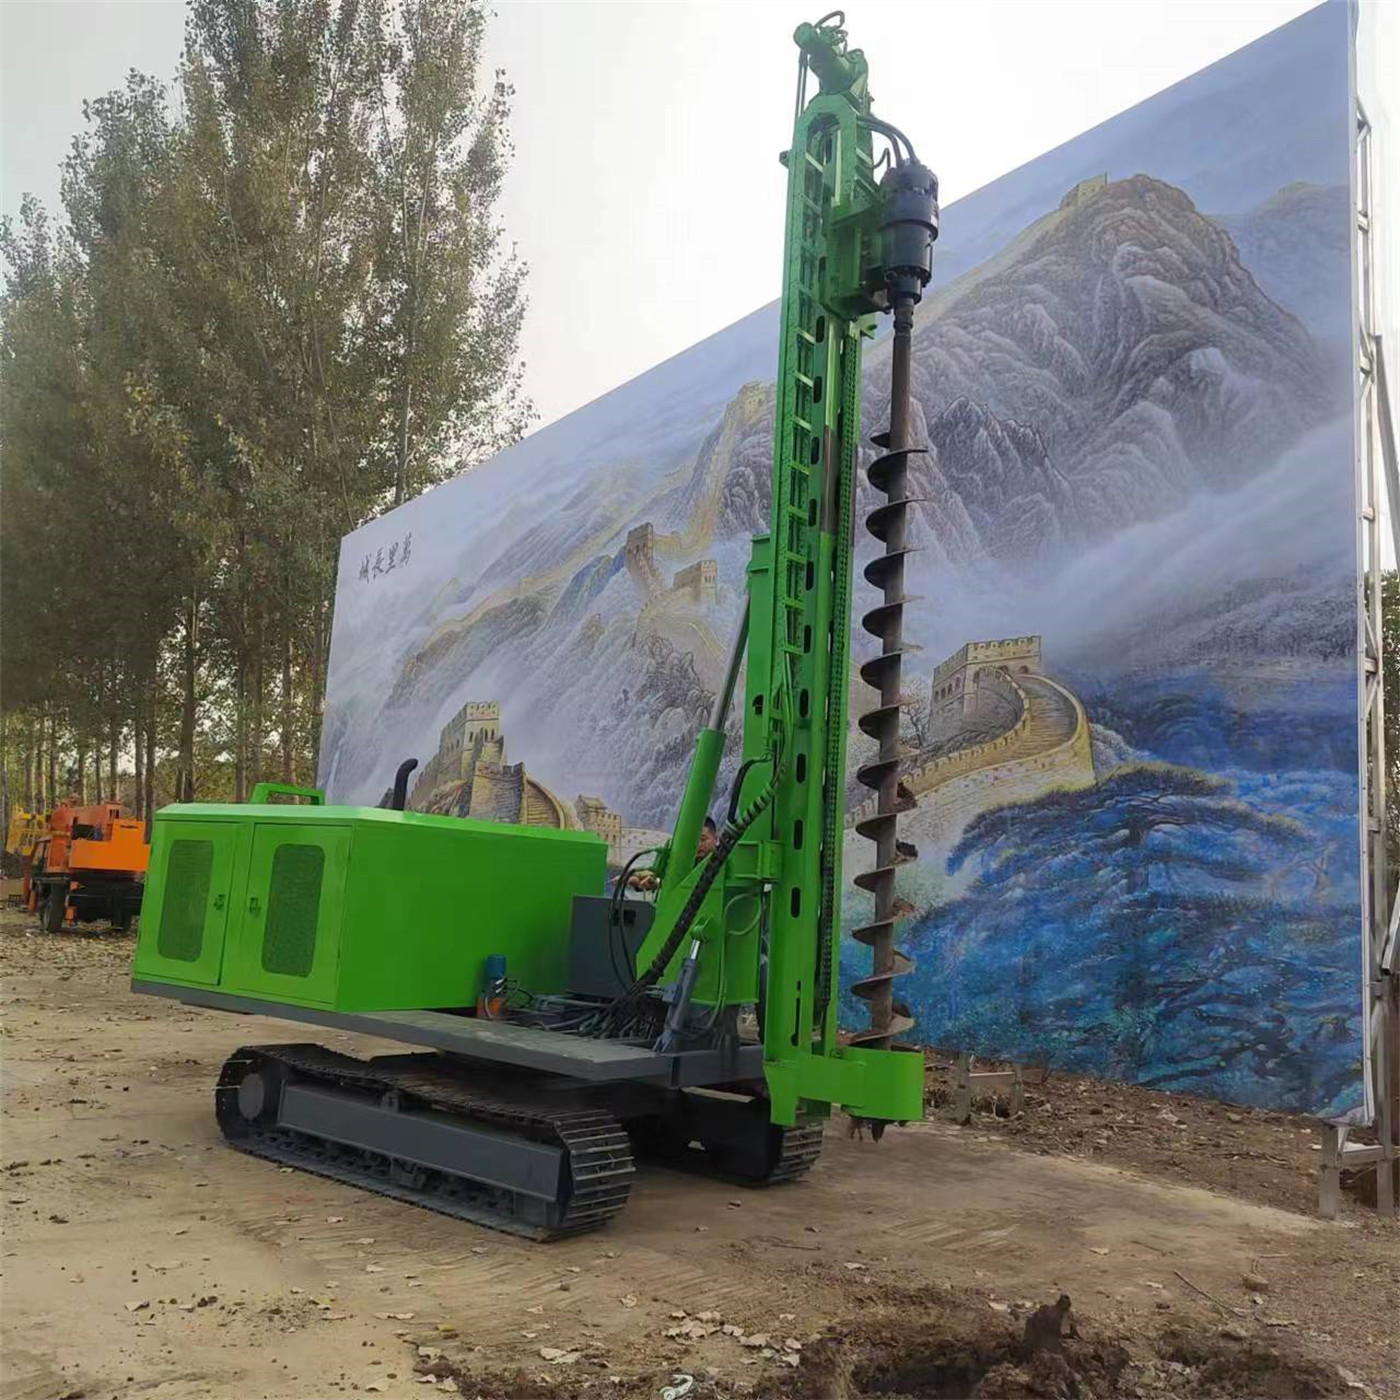
Penyesuaian sikap: kemiringan carriage 120° merespons perbedaan ketinggian medan
Masalah pada PLTS pegunungan dan area tidak rata adalah sering terdapat deviasi antara sikap kerja setelah peralatan berhenti stabil dan sudut desain posisi tiang. Rentang kemiringan carriage PV390R adalah 120°, memungkinkan penyesuaian sikap pengeboran dengan sikap chassis tetap.
Gerakan yang digantikan segmen ini adalah: memindahkan posisi chassis berulang kali untuk menemukan sudut yang dapat menyelaraskan. Kemiringan, naik-turun medan, dan pola tata letak posisi tiang semuanya memengaruhi rentang sudut yang perlu disesuaikan. Rentang yang tersedia secara aktual harus dilihat dengan mempertimbangkan tingkat kerataan platform berhenti. Data tidak memberikan data efisiensi kerja pada berbagai kemiringan dan kondisi lapisan, sehingga tidak dibuat kesimpulan kuantitatif tentang berapa banyak gerakan yang dapat dikurangi pada lokasi tertentu.
Koreksi lateral: lengan ayun dua silinder menyerahkan penyelarasan detail lubang kepada carriage
Setelah arah dan sikap kira-kira tepat, deviasi yang tersisa biasanya bersifat lateral. PV390R menggunakan lengan ayun kiri-kanan dua silinder, yang dapat melakukan koreksi lateral pada posisi pengeboran saat chassis sudah berhenti stabil.
Memisahkan koreksi lateral dari perpindahan chassis adalah salah satu segmen yang cukup praktis dalam penancapan tiang kontinu. Alasannya adalah penyesuaian lateral halus chassis sering memerlukan koordinasi berjalan, gerakannya besar, dan sulit mencapai posisi tepat dalam sekali jalan; lengan ayun adalah gerakan mekanisme berskala kecil, lebih langsung digunakan untuk tata letak array dengan jarak posisi tiang yang kecil.
Posisi maju-mundur: rentang yang dapat dicakup kompensasi teleskopik 500 mm
PV390R menyediakan kompensasi teleskopik 500 mm untuk penyesuaian halus posisi tiang dalam arah maju-mundur. Kombinasi keempat sarana kompensasi adalah: rotasi 360° menentukan arah, kemiringan carriage 120° menentukan sikap, lengan ayun dua silinder mengoreksi lateral, dan kompensasi teleskopik 500 mm menentukan posisi maju-mundur.
Keempat segmen ini masing-masing memiliki rentang. Kompensasi teleskopik 500 mm berarti deviasi maju-mundur yang melebihi jarak ini tetap harus diselesaikan melalui perpindahan chassis beroda rantai. Jika jarak posisi tiang jelas lebih besar daripada jumlah kompensasi, ruang untuk menghemat gerakan melalui kompensasi akan menyempit. Data tidak memberikan data efisiensi kerja terukur dalam kondisi penancapan tiang kontinu, sehingga tidak dapat digunakan untuk memperkirakan jumlah perpindahan yang dihemat secara spesifik.
| Segmen gerakan | Mekanisme terkait | Nilai publik | Segmen mana yang dikurangi |
|---|---|---|---|
| Penyesuaian arah | Rotasi 360° bagian atas | 360° | Putaran balik dan pengarahan besar seluruh mesin |
| Penyesuaian sikap | Kemiringan carriage | 120° | Perpindahan berulang untuk mencari sudut |
| Koreksi lateral | Lengan ayun kiri-kanan dua silinder | Data tidak memberikan nilai sudut ayun | Perpindahan lateral chassis dalam rentang kecil |
| Posisi maju-mundur | Kompensasi teleskopik | 500 mm | Deviasi maju-mundur dalam 500 mm |
Perpindahan chassis tidak dihilangkan, hanya dikompresi ke segmen mana
Posisi tiang yang rapat bukan berarti chassis dapat tidak bergerak. Chassis beroda rantai tetap bertanggung jawab atas perpindahan antar area dan perpindahan yang melebihi cakupan satu posisi berhenti. Lebar pelat roda rantai 400 mm, sudut tanjakan 35°, cocok untuk jalan tanah, padang rumput, tanah berkerikil, dan permukaan konstruksi non-aspal umum.
Mengompresi perpindahan menjadi lebih sedikit kali bergantung pada cakupan satu posisi berhenti yang cukup besar. Cakupan ini ditentukan bersama oleh sudut rotasi, langkah lengan ayun, dan jumlah kompensasi teleskopik. Di antaranya, sudut ayun lengan tidak diberikan dalam data, kompensasi teleskopik adalah 500 mm, dan bagian ini perlu dihitung secara spesifik dengan mempertimbangkan gambar tata letak posisi tiang.
Tenaga dan metode penekanan memengaruhi stabilitas operasi kontinu
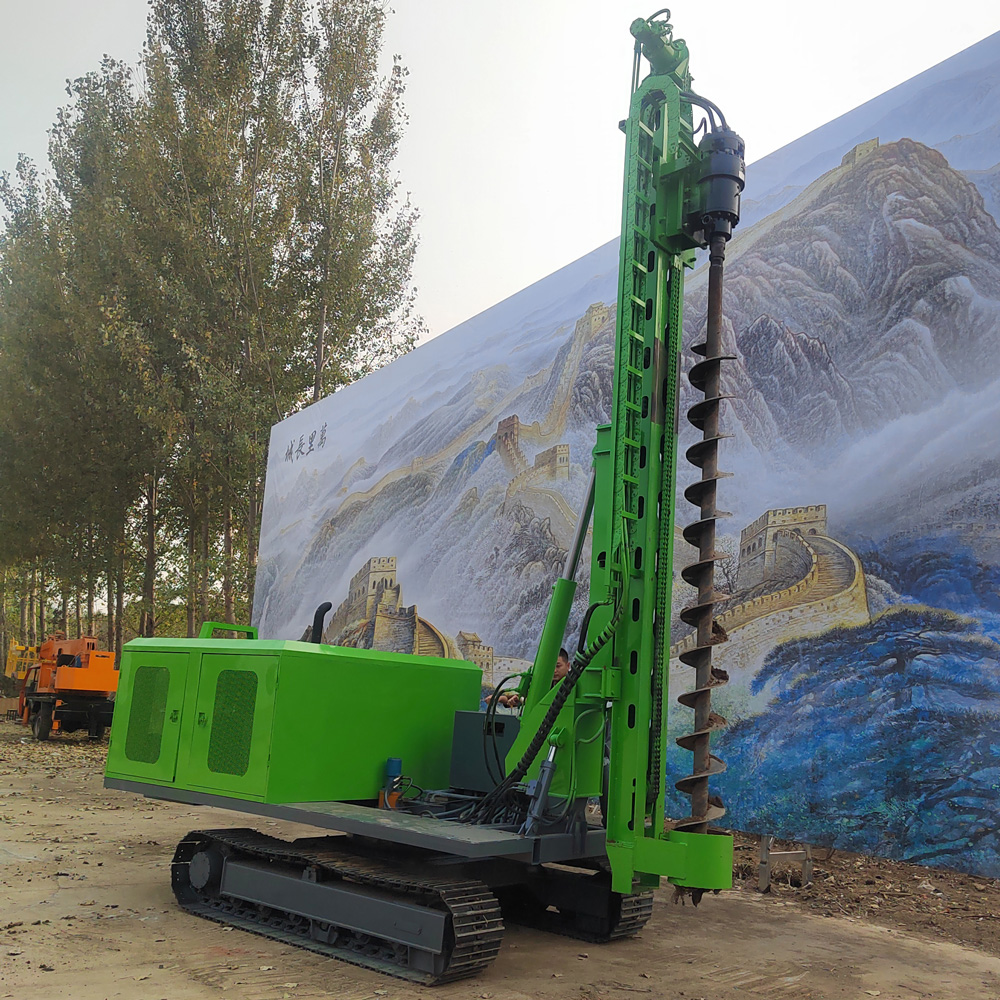
PV390R dilengkapi mesin Yuchai empat silinder 85 kW, torsi reducer 13000 N·m, kecepatan putaran batang bor 90 r/min, dan menggunakan penekanan rantai. Parameter ini menentukan apakah segmen di dalam lubang dapat maju secara stabil, serta kemampuan konstruksi dalam kisaran diameter lubang 80–600 mm dan kedalaman lubang 0–6 m.
Tuntutan penancapan tiang kontinu terhadap sistem tenaga tercermin pada start-stop berulang dan penyesuaian sikap dalam waktu lama. Perawatan pendinginan, filter udara, dan sistem bahan bakar merupakan hal rutin. Bagian ini tidak mengubah jumlah gerakan di antara titik tiang, tetapi memengaruhi berapa banyak tiang yang dapat diselesaikan secara kontinu dalam satu shift.
Mengurangi gerakan tidak berarti berlaku untuk semua lokasi
Sasaran keempat sarana kompensasi adalah gerakan penyelarasan lubang, tidak mengubah batas lain peralatan:
- Diameter pengeboran 80–600 mm, kedalaman 0–6 m, termasuk lingkup pengeboran awal dan pengeboran pemandu pondasi dangkal;
- Peralatan ini bukan mesin bor sumur air, diposisikan sebagai peralatan pengeboran pancang dan pengeboran teknik untuk PLTS dan proyek;
- Setelah mengganti alat bor impak, dapat digunakan untuk batuan lapuk kuat dan lapisan batuan, tetapi data tidak memberikan model palu impak dan energi impak, sehingga efisiensi batuan keras tidak disimpulkan;
- Lapisan tidak homogen seperti pasir kerikil dan lapisan timbunan tetap mengontrol kecepatan maju berdasarkan beban rotasi dan kondisi pembuangan tanah;
- Operasi rotasi bagian atas harus memastikan tidak ada orang, kendaraan, saluran udara, dan interferensi mesin lain di sekitarnya. Personel tidak boleh memasuki area batang bor berputar, mekanisme penekanan rantai, ayunan carriage, dan rotasi bagian atas.
Terdapat perbedaan dalam jenis tiang, lapisan tanah, diameter lubang, sudut konstruksi, dan metode operasi. Kualitas lubang akhir dan efek penancapan tiang harus mengacu pada kondisi lokasi dan desain pondasi proyek.